
Вакуумные захваты
Для автоматического переноса коробок, мешков, листовых заготовок и хрупких деталей на роботах, коботах и портальных системах.
Вакуумный захват удерживает изделие за доступную поверхность и передаёт усилие на механизм перемещения. Он помогает подавать заготовки в станок, снимать готовую продукцию, комплектовать упаковки и укладывать грузы на паллету.
В разделе представлены 10 серий PLX-VG: от компактных узлов с присосками до рамных, послойных и специальных аэродинамических захватов. Конструкцию и комплектацию выбирают по изделию, рабочему циклу и условиям производства.

Компактный захват кобота укладывает изделие в транспортную коробку.
Чем захват отличается от присоски
Присоска и захват связаны между собой, но обозначают разный уровень конструкции. Обычная вакуумная присоска — рабочий контактный элемент. Захват — узел, установленный на оборудовании; в нём могут использоваться одна или несколько присосок, пенное уплотнение либо специальная рабочая поверхность.
Вакуумная присоска
Конструкция. Эластичный контактный элемент с присоединением для вакуума.
Основная задача. Создать герметичный контакт в выбранной точке поверхности.
Адаптация к детали. Форма, размер, материал и число гофр присоски.
Подключение. Обычно подключается к отдельному источнику вакуума.
Обслуживание. Замена изношенной присоски или её рабочей части.
Вакуумный захват
Конструкция. Корпус или рама, рабочие элементы, крепление; по комплектации — клапаны, источник вакуума и датчики.
Основная задача. Удержать и стабилизировать изделие либо группу изделий при перемещении.
Адаптация к детали. Расположение точек захвата, размеры рамы, зоны, компенсация высоты и способ создания вакуума.
Подключение. Источник может быть встроенным или внешним; специальные аэродинамические модели работают от сжатого воздуха.
Обслуживание. Обслуживание контактных элементов, фильтров, соединений и других установленных компонентов.
В широком смысле производители могут относить присоски к вакуумным захватным элементам. На этой странице «вакуумный захват» означает функциональный узел или захватную систему, а «присоска» — её отдельный контактный элемент. Захват не обязательно содержит несколько присосок и не обязательно имеет встроенный генератор.
Как работает вакуумный захват
В контактных системах источник вакуума удаляет воздух из полости под присоской или уплотнением. Разность между атмосферным давлением и давлением в этой полости прижимает изделие к рабочей поверхности. Корпус и крепление передают нагрузку на робот или портал. В аэродинамических захватах удержание создаёт поток сжатого воздуха, формирующий область пониженного давления.
Подвод
Захват подходит к изделию; контактные элементы или компенсаторы принимают рабочее положение.
Удержание
Включается вакуум или воздушный поток; система контроля подтверждает условия для перемещения.
Перенос
Робот или портал перемещает изделие с заданными ускорениями и ориентацией.
Отпускание
После установки изделия вакуум отключается; при необходимости включается дозированный сброс или обдув.
Модельный ряд вакуумных захватов
Выберите группу по конструкции и характеру изделия. Внутри группы представлены две серии и примеры их применения.
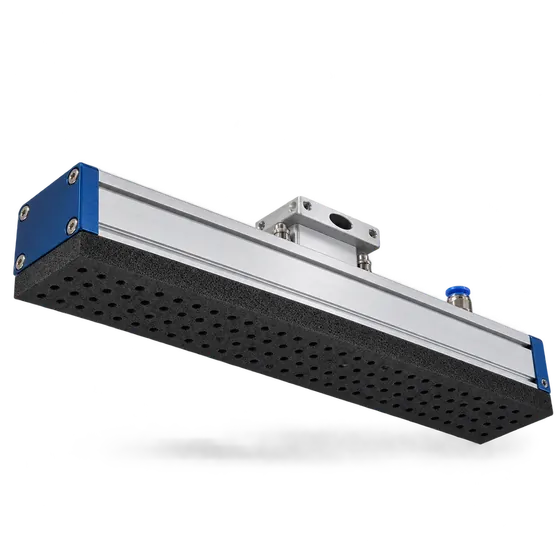
Площадные захваты
Для плит, панелей, коробок и изделий с несколькими доступными участками поверхности.
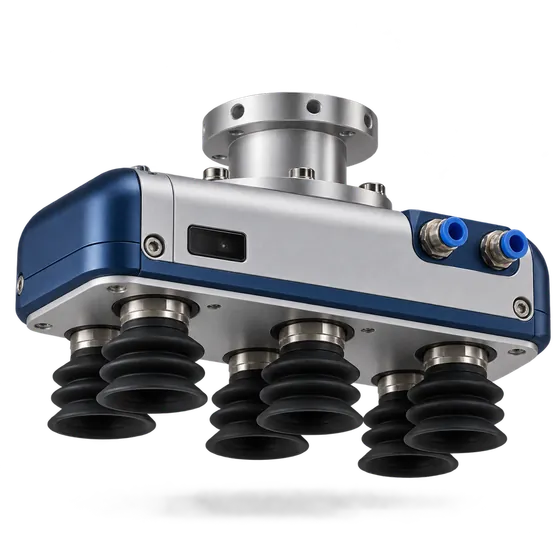
Компактные и рамные захваты
Для роботизированных операций с небольшими изделиями и крупногабаритными листами.

Упаковочные захваты
Для мягкой упаковки и переноса целых слоёв продукции при паллетировании.

Аэродинамические захваты Бернулли
Для тонких, чувствительных и воздухопроницаемых заготовок.
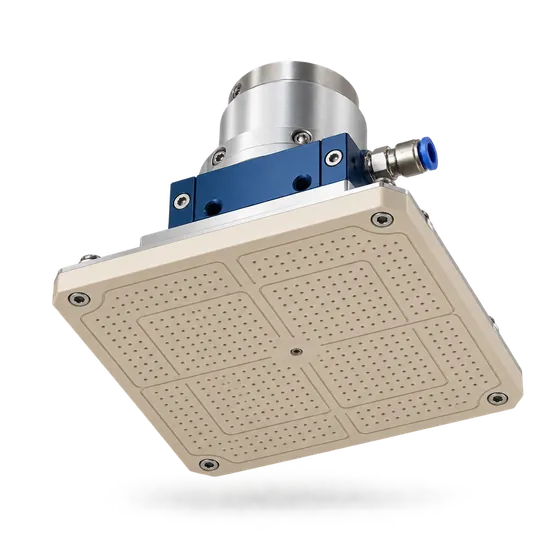
Захваты для хрупких пластин
Для кремниевых пластин, солнечных элементов и тонкого стекла.
Площадные захваты
Для плит, панелей, коробок и изделий с несколькими доступными участками поверхности.
PLX-VG-AF — С пенным уплотнением
Пенное уплотнение формирует распределённую зону контакта и подстраивается к небольшим неровностям поверхности. Такой захват используют, когда изделие удобнее удерживать площадью, а не несколькими отдельными присосками.
Конструкция. Профильный корпус, вакуумные каналы и сменная уплотнительная накладка. Ограничители расхода или отсечные клапаны уменьшают утечки через незакрытые отверстия — при соответствующей комплектации.

Площадной захват на роботе переносит древесную плиту.
Где применяется. Перекладка древесных плит, панелей, картона и других заготовок с достаточно большой доступной поверхностью.
При подборе. Размер контактной области, пористость, перепады высоты, износ пены и доля перекрытия рабочей поверхности.
PLX-VG-AC — С массивом присосок
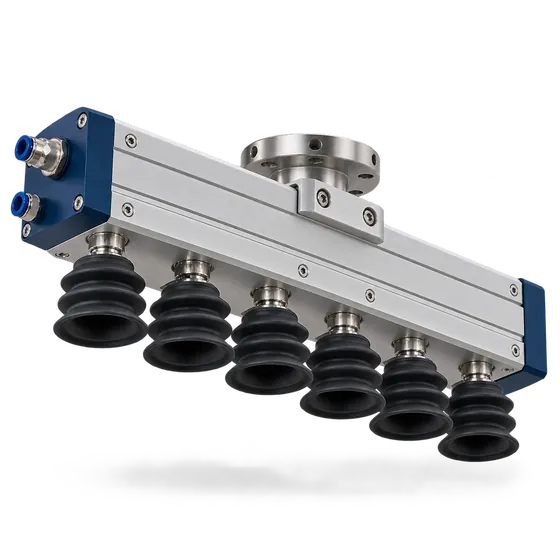
Несколько присосок установлены на общей вакуумной балке или плите. Они создают отдельные точки контакта и распределяют усилие по изделию; размер и расположение присосок подбирают под его поверхность.
Конструкция. Общий корпус с каналами, ряд присосок и присоединение к вакуумной системе. Возможны разные материалы присосок, независимые зоны и отсечение незадействованных каналов.

Массив присосок удерживает коробку на упаковочной линии.
Где применяется. Перенос коробок, упаковок, пластиковых деталей и листовых заготовок, на которых можно выделить отдельные участки для герметичного контакта.
При подборе. Число работающих присосок, положение центра тяжести, поверхность в каждой точке контакта и устойчивость детали к повороту.
Компактные и рамные захваты
Для роботизированных операций с небольшими изделиями и крупногабаритными листами.
PLX-VG-CB — Компактные для коботов
Небольшой захват размещается близко к фланцу робота и подходит для повторяющихся операций с небольшими изделиями. Компактность уменьшает вылет инструмента; масса захвата учитывается вместе с массой переносимой детали.
Конструкция. Облегчённый корпус, несколько присосок или компактная уплотнительная площадка, адаптер к роботу. Источник вакуума и управление могут быть встроены или вынесены отдельно.
Компактный захват кобота укладывает изделие в транспортную коробку.
Где применяется. Комплектование заказов, упаковка, сортировка и подача деталей на сборку.
При подборе. Допустимая нагрузка и момент на фланце, доступ к изделию, время цикла и совместимость управления. Применение с коботом само по себе не делает операцию безопасной для человека.
PLX-VG-MR — Модульные рамные

Рама позволяет разнести точки удержания по габаритам изделия. Её конфигурацию, число присосок и положение траверс выбирают под заготовку, чтобы ограничить прогиб и обеспечить устойчивость при переносе.
Конструкция. Несущая рама, регулируемые кронштейны, присоски, трубки и соединения. Пружинные компенсаторы и шарнирные опоры помогают учитывать разброс высоты и наклон поверхности.
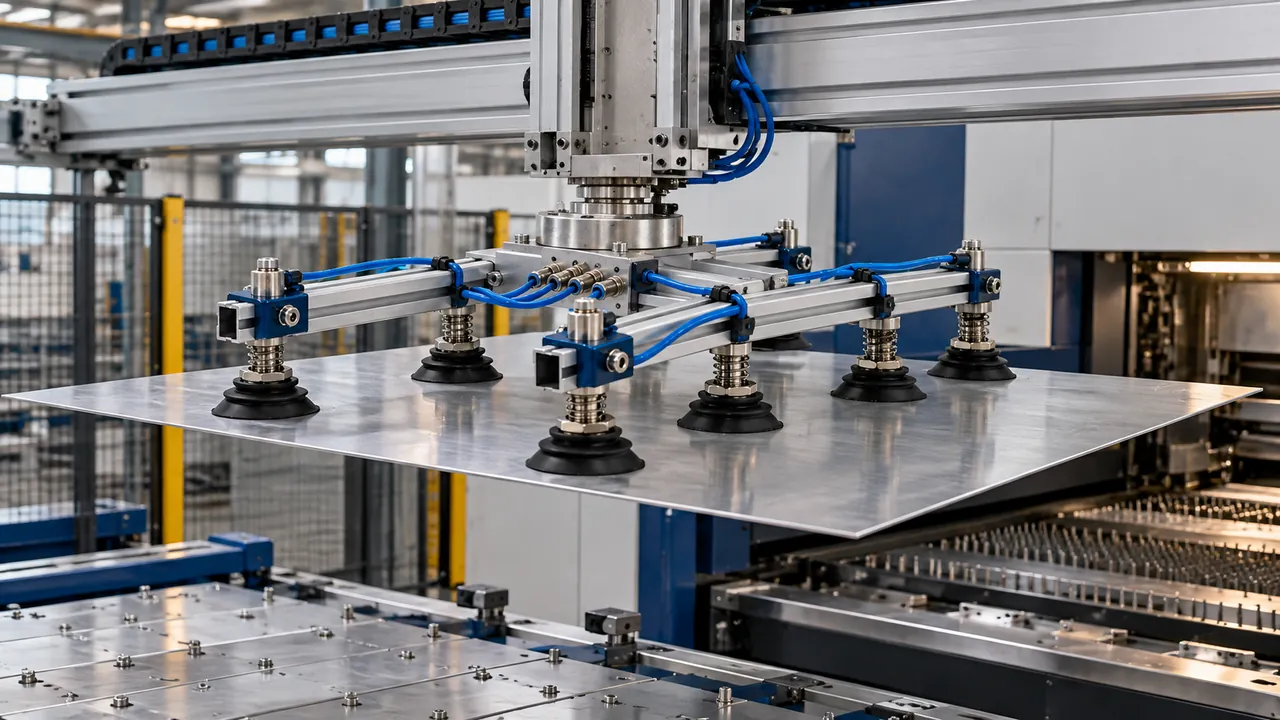
Рамный захват подаёт листовую заготовку на станок.
Где применяется. Загрузка листового металла, стекла, облицовочных панелей и крупногабаритных деталей.
При подборе. Прогиб изделия, жёсткость рамы, расстояние между опорами, масса оснастки и допустимые моменты на роботе.
Упаковочные захваты
Для мягкой упаковки и переноса целых слоёв продукции при паллетировании.
PLX-VG-BG — Для мешков и мягкой упаковки
Специальная рабочая камера и податливое уплотнение помогают захватывать наполненную гибкую тару, форма которой меняется при подъёме. Геометрию рабочей части согласуют с размером и материалом мешка.
Конструкция. Корпус с вакуумной камерой, эластичное уплотнение или специальная контактная площадка, канал большого расхода. Фильтрация защищает систему при работе с пылящим продуктом.

Мешочный захват на роботе переносит мягкую упаковку с гранулами.
Где применяется. Перенос мешков с гранулами, сырьём и другими сыпучими материалами на упаковочных и паллетирующих линиях.
При подборе. Воздухопроницаемость упаковки, складки и швы, степень заполнения, масса и возможность втягивания материала внутрь камеры. Желательна проверка на образце.
PLX-VG-LY — Послойные паллетирующие
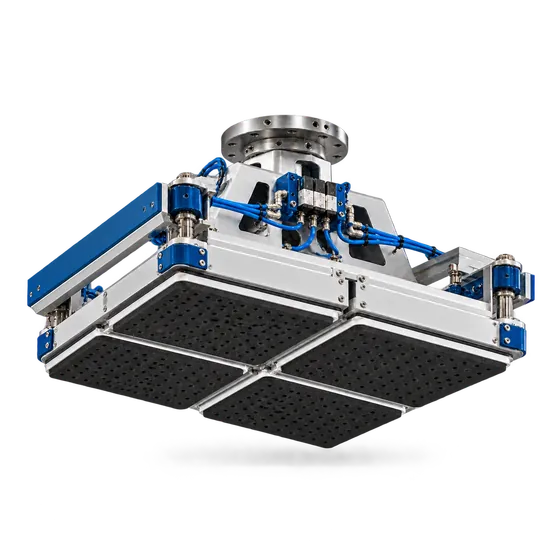
Захват переносит за один цикл подготовленный слой продукции. Это удобно при паллетировании и депаллетировании, когда упаковки поступают в заданном рисунке укладки.
Конструкция. Крупная вакуумная плита или несколько зон на общей раме. По задаче добавляются боковое центрирование, механическая поддержка и независимое управление отдельными участками.

Послойный захват переносит целый слой коробок на паллету.
Где применяется. Перенос слоёв коробок и другой устойчивой упаковки между конвейером, формирователем слоя и паллетой.
При подборе. Габариты и масса слоя, промежутки между упаковками, прочность верхних поверхностей, неполный слой и устойчивость всего набора при ускорении.
Аэродинамические захваты Бернулли
Для тонких, чувствительных и воздухопроницаемых заготовок.
PLX-VG-BN — Бернулли
Поток сжатого воздуха создаёт область пониженного давления и воздушную прослойку у детали. Это позволяет удерживать тонкие чувствительные изделия с малой площадью механического контакта.
Конструкция. Корпус с сопловой системой и рабочей поверхностью. Для ограничения бокового смещения могут применяться упоры или контактные элементы; их наличие зависит от конструкции.

Захват Бернулли на портале перемещает тонкую электронную плату.
Где применяется. Перенос тонких плат, плёнок, шпона и других чувствительных заготовок после проверки их поведения в воздушном потоке.
При подборе. Жёсткость и масса детали, расход и чистота воздуха, устойчивость к сдвигу, деформация и влияние выхлопа на соседние изделия. Полное отсутствие контакта нельзя считать универсальным свойством всех моделей.
PLX-VG-FL — Поточные на эффекте Коанда
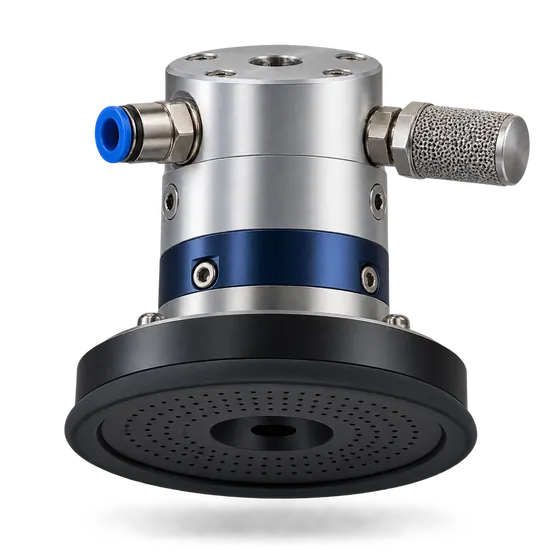
Большой расход всасываемого воздуха при умеренном разрежении помогает удерживать материалы с утечками. В поточных захватах этого типа поток сжатого воздуха взаимодействует с профилированной поверхностью и увлекает окружающий воздух.
Конструкция. Пневматическая сопловая система и контактный элемент, выбранный под заготовку. Вакуум создаётся непосредственно в захвате, поэтому внешняя вакуумная линия может не требоваться.
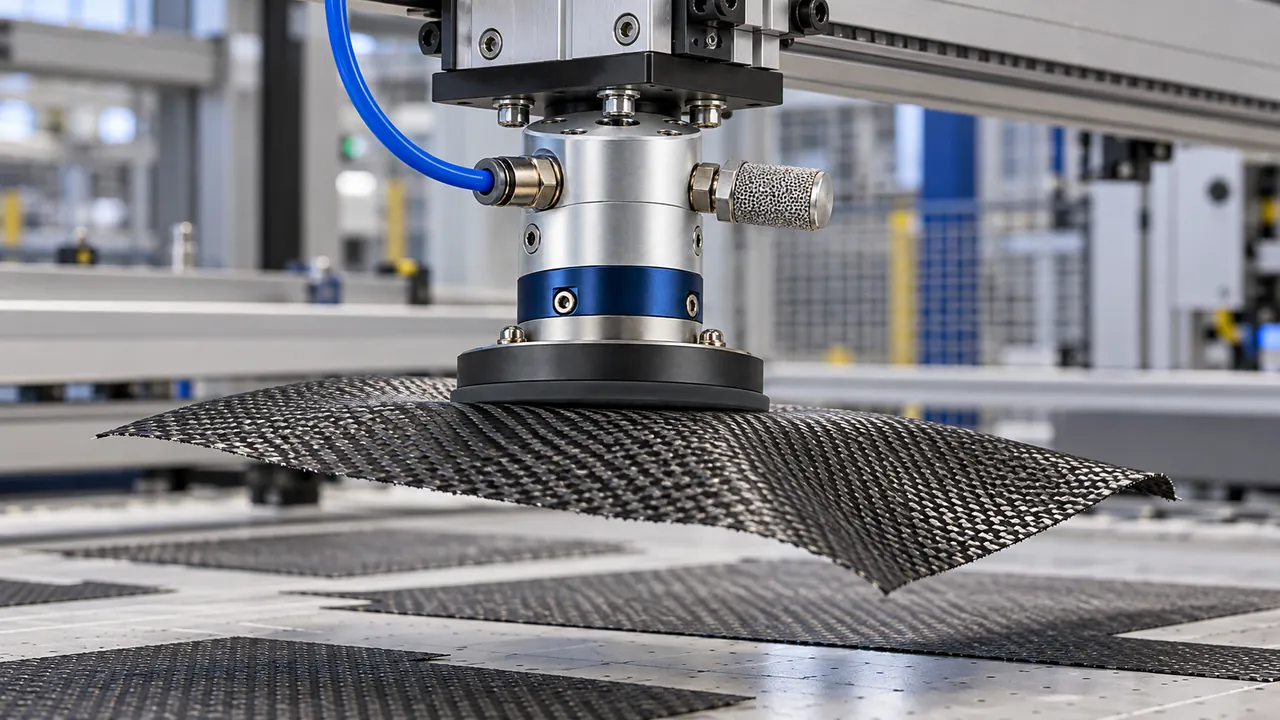
Поточный захват переносит пористую композитную заготовку.
Где применяется. Перенос пористых композитных заготовок, тканей, бумаги и тонких плёнок.
При подборе. Воздухопроницаемость, требуемый расход, форма контактной поверхности, шум и расход сжатого воздуха. Поточный захват не обязательно является бесконтактным.
Захваты для хрупких пластин
Для кремниевых пластин, солнечных элементов и тонкого стекла.
PLX-VG-WF — Для кремниевых пластин
Рабочая поверхность распределяет удерживающее действие по тонкой пластине. Конструкция предназначена для бережного перемещения чувствительных заготовок, у которых локальная нагрузка и загрязнение поверхности особенно критичны.
Конструкция. Лёгкий корпус, плоская рабочая площадка с распределёнными каналами и система подачи воздуха или вакуума. Исполнение выбирают по технологии обработки пластин.

Захват кремниевых пластин работает на линии солнечных элементов.
Где применяется. Перемещение кремниевых пластин и солнечных элементов между кассетами, транспортными позициями и технологическими станциями.
При подборе. Формат и толщина пластины, допустимые следы контакта, чистота среды, электростатические требования и время отпускания. Эти свойства подтверждаются для конкретного исполнения.
PLX-VG-TG — Для тонкого стекла

Распределённая зона удержания помогает уменьшить локальную нагрузку на тонкое стекло. Рабочую поверхность и режим вакуума выбирают так, чтобы ограничить прогиб панели и следы на чувствительных покрытиях.
Конструкция. Плоская опорная площадка с системой распределения вакуума; источник вакуума может быть встроенным или внешним. При необходимости используются несколько согласованных захватов.

Захват тонкого стекла подаёт прозрачную панель на оптический контроль.
Где применяется. Подача тонких стеклянных панелей, дисплейного стекла и хрупких листов на сборку или контроль.
При подборе. Толщина и габариты стекла, покрытия, допустимый прогиб, чистота контактных поверхностей и динамика перемещения.
Опции и комплектация
Опции выбирают по задаче и совместимости с конкретной серией. Не каждый узел входит в базовую комплектацию и не все варианты сочетаются между собой.

Материалы и контактные элементы
Сменная пена, присоски и контактные площадки адаптируют захват к шероховатости, температуре и чувствительности поверхности. Материал выбирают также по маслостойкости, износостойкости и допустимым следам.
Для контакта с пищевой продукцией, чистых зон или ESD-задач требуется подтверждённое специальное исполнение.

Источник вакуума
Встроенный эжектор размещают рядом с рабочей зоной. Внешний насос или другой источник выбирают по расходу, утечкам и режиму работы. При герметичной детали функция экономии воздуха может уменьшать расход после достижения заданного вакуума.
Источник подбирают по рабочей точке; одно максимальное значение вакуума не описывает производительность системы.
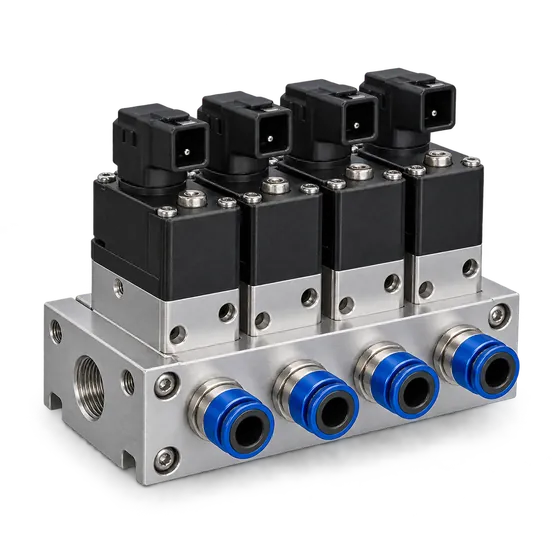
Зоны и сброс вакуума
Разделение на зоны позволяет включать только нужные участки захвата. Отсечные клапаны и ограничители расхода уменьшают влияние незакрытых каналов. Отдельный клапан сброса или дозированный обдув ускоряет отпускание изделия.
Для тонких и лёгких деталей интенсивность обдува ограничивают, чтобы не сместить или не повредить заготовку.
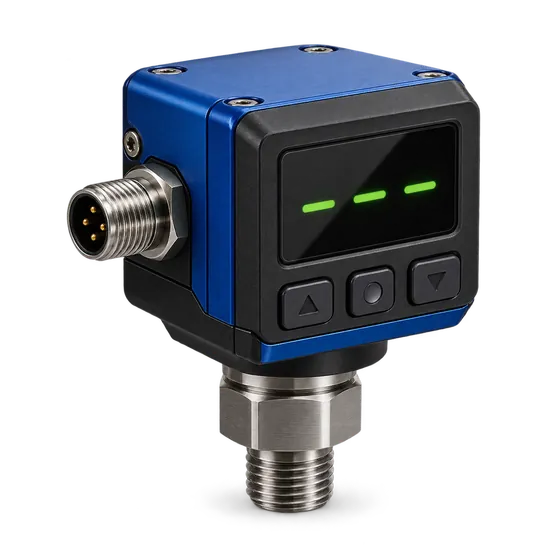
Контроль захвата
Датчик вакуума передаёт сигнал о достигнутом разрежении. По комплектации используются дискретные сигналы, аналоговый выход или интерфейс связи. Контроль времени набора вакуума помогает обнаруживать утечки и износ.
Для аэродинамических захватов способ подтверждения наличия детали выбирают отдельно: один датчик давления не всегда достаточен.
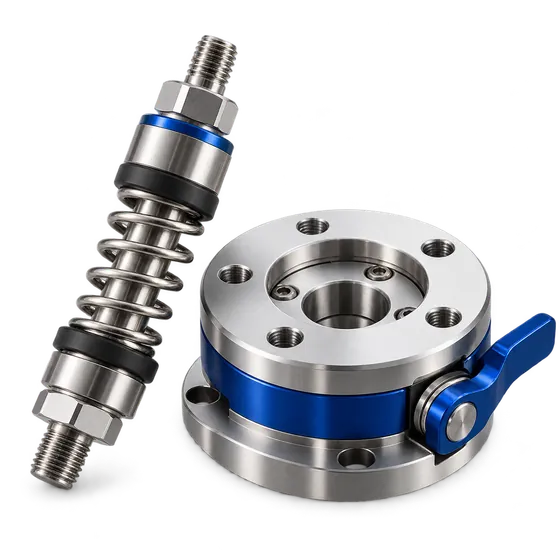
Крепления и компенсация
Адаптеры и фланцы соединяют захват с роботом или порталом. Быстросменное крепление упрощает переналадку. Пружинные компенсаторы и шарниры помогают контактным элементам прилегать к поверхности с разбросом высоты.
Проверяют допустимые нагрузки, моменты, ход компенсации и защиту трубок от перегиба.

Фильтрация
Вакуумный фильтр задерживает частицы перед эжектором, насосом или клапанами. При влажном процессе дополнительно предусматривают подходящий сепаратор. Доступ к фильтру нужен для осмотра и регулярной замены элемента.
Слишком малое проходное сечение или загрязнённый фильтр увеличивают потери и время набора вакуума.
Как подобрать вакуумный захват
Подбор начинается с изделия и траектории перемещения. Требуемая удерживающая способность зависит от фактического вакуума, работающей площади, утечек, ускорений и ориентации детали.
- Изделие: Материал, масса, размеры, толщина, центр тяжести, допустимый прогиб и состояние поверхности.
- Контакт: Доступная площадь, отверстия, швы, складки, пористость, загрязнение, масло и допустимые следы.
- Движение: Вертикальный или боковой захват, повороты, максимальные ускорения, время цикла и точность установки.
- Оборудование: Тип робота или портала, фланец, допустимые масса и моменты, доступный сжатый воздух или вакуум.
- Среда: Температура, пыль, влажность, требования к чистоте, пищевому контакту и электростатике.
- Управление: Число независимых зон, подтверждение захвата, интерфейс и требуемое поведение при потере питания.
Усилие отрыва отдельного элемента нельзя напрямую принимать за допустимую массу груза. Для вертикального переноса и поворотов учитывают трение, ускорение и моменты; для пористых изделий — утечки. Расчёт и испытание на реальной детали определяют рабочую комплектацию.
Вопросы о вакуумных захватах
Можно ли заменить захват одной присоской?
Да, если форма и масса изделия, доступная поверхность и траектория позволяют устойчиво удерживать его в одной точке. Для крупных, гибких или склонных к повороту деталей обычно требуется распределить точки удержания.
Пенный захват работает при неполном перекрытии?
Это возможно в подходящей комплектации с отсечением открытых каналов или ограничением расхода и достаточной производительностью источника. Допустимую долю перекрытия проверяют для конкретного изделия.
Нужен ли вакуумный насос?
Не всегда. Контактный захват может работать от эжектора на сжатом воздухе или от насоса. Захваты Бернулли и многие поточные модели используют сжатый воздух непосредственно в своей сопловой системе.
Куда относится присоска Бернулли?
Несмотря на распространённое название «присоска Бернулли», по принципу действия это специальный аэродинамический захват. В данном разделе он относится к серии PLX-VG-BN.
Удержится ли изделие при отключении питания?
Это зависит от схемы, герметичности и утечек. Обратный клапан и вакуумный резерв могут дать ограниченное время удержания в герметичной системе, но не гарантируют его для всех деталей. Поведение при отказе определяют при проектировании оборудования.
Одинаковы ли требования к обычным и специальным захватам?
Нет. Для мешков важны форма и воздухопроницаемость тары, для стекла и пластин — прогиб и чистота, для аэродинамических моделей — расход воздуха и устойчивость детали в потоке.