
Пневматические и вакуумные захваты для коробок и мешков
Захваты используются в упаковочных линиях, роботами и в подъёмных манипуляторах. Восемь серий пневматических и вакуумных захватов позволяют выбрать необходимые параметры для работы с мешками и коробками.

Особенности пневматических и вакуумных захватов для коробок и мешков
Захваты для коробок
Боковой зажим, отдельные присоски и площадная вакуумная панель.
PLX-CG · PLX-CV · PLX-CA
Захваты для мешков
Подхват снизу, зажим свободной верхней части и вакуумная камера.
PLX-BG · PLX-BC · PLX-BV
Захваты для сложных операций
Чередование коробок и мешков или перенос целого слоя упаковки.
PLX-COMBI · PLX-LAYER
Модельный ряд пневматических и вакуумных захватов для коробок и мешков Pnevmolux
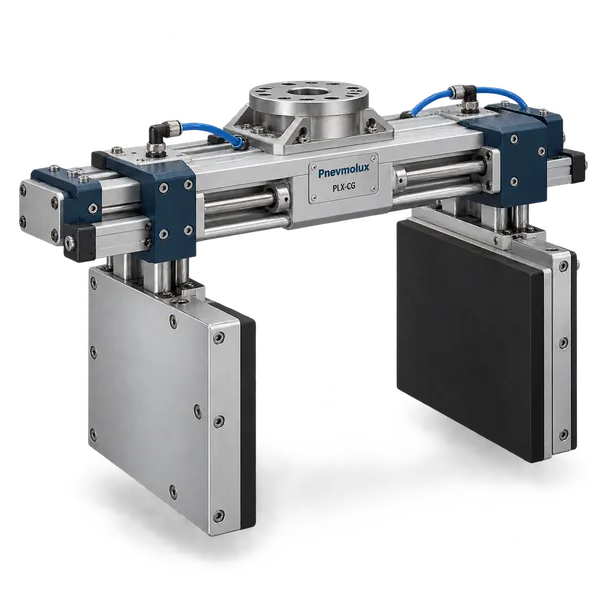
PLX-CG
Широкие губки удерживают коробку за боковые стенки.
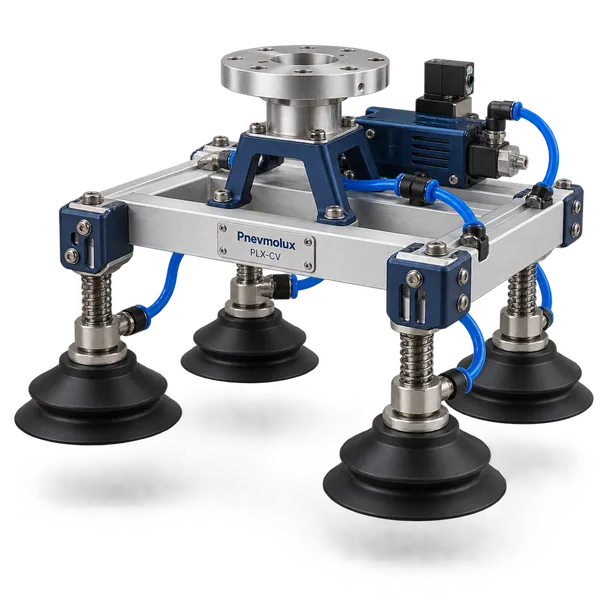
PLX-CV
Подъём одной коробки за верхнюю поверхность.

PLX-CA
Вакуумная панель для нескольких коробок.
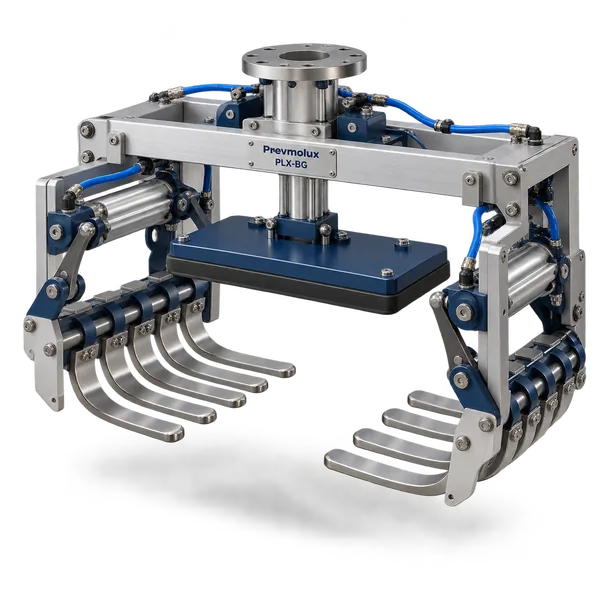
PLX-BG
Поддержка мешка снизу без прокалывания оболочки.

PLX-BC
Перенос вертикального мешка за прочную свободную часть.
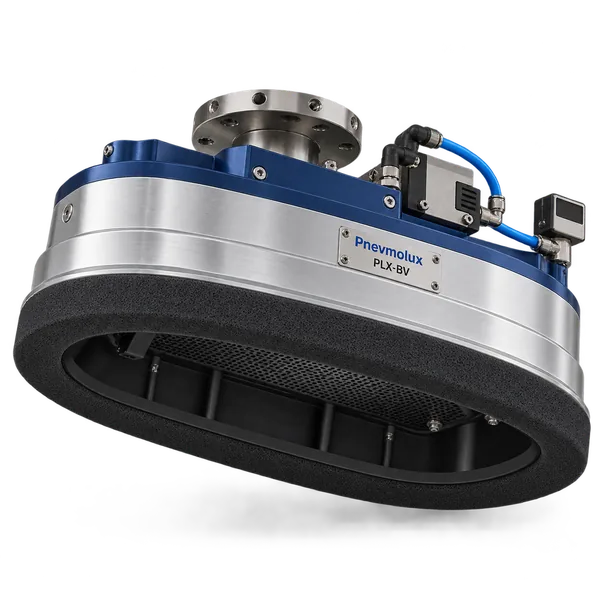
PLX-BV
Подъём за поверхность мешка при отсутствии доступа снизу.
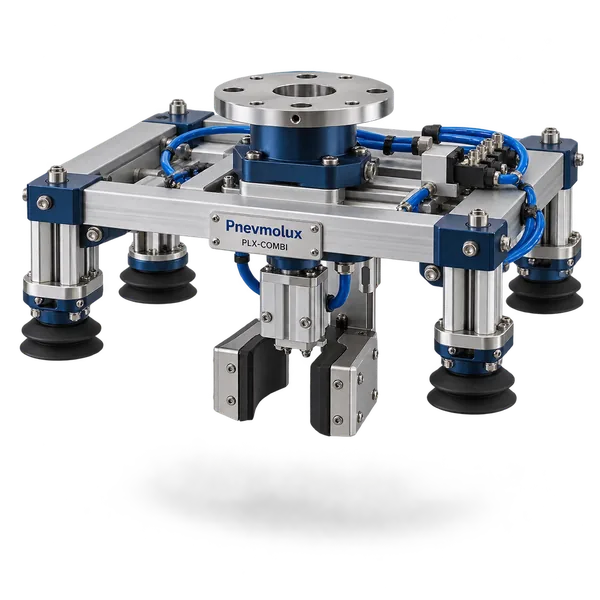
PLX-COMBI
Механический и вакуумный модули на общей раме.
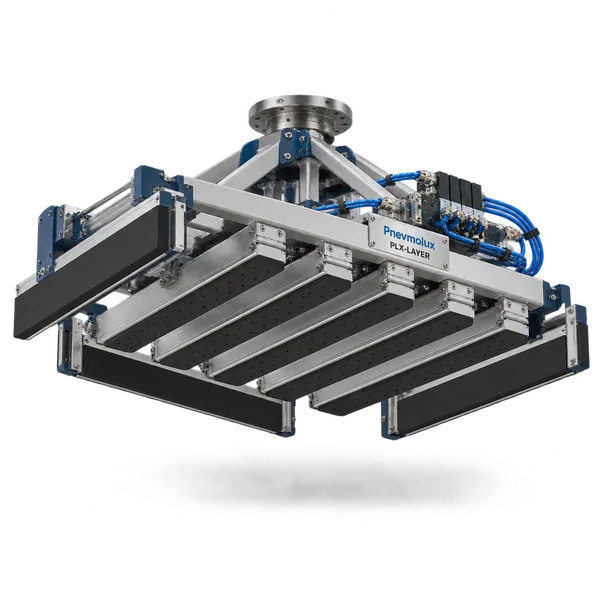
PLX-LAYER
Одновременное перемещение сформированной группы.
PLX-CG
Широкие губки удерживают коробку за боковые стенки.
Боковой зажим коробки
Применяется для заполненных картонных коробок. Широкие губки с контактными накладками распределяют усилие по стенкам упаковки.
Применение пневматического захвата. Перенос коробок с конвейера и укладка на палету.
Оснащение пневматического захвата. Регулировка раскрытия, ограничение усилия зажима, сменные накладки и датчики положения.
При подборе нужно проверить: Прочность картона и содержимого, допустимое сжатие стенок и трение контактных накладок.
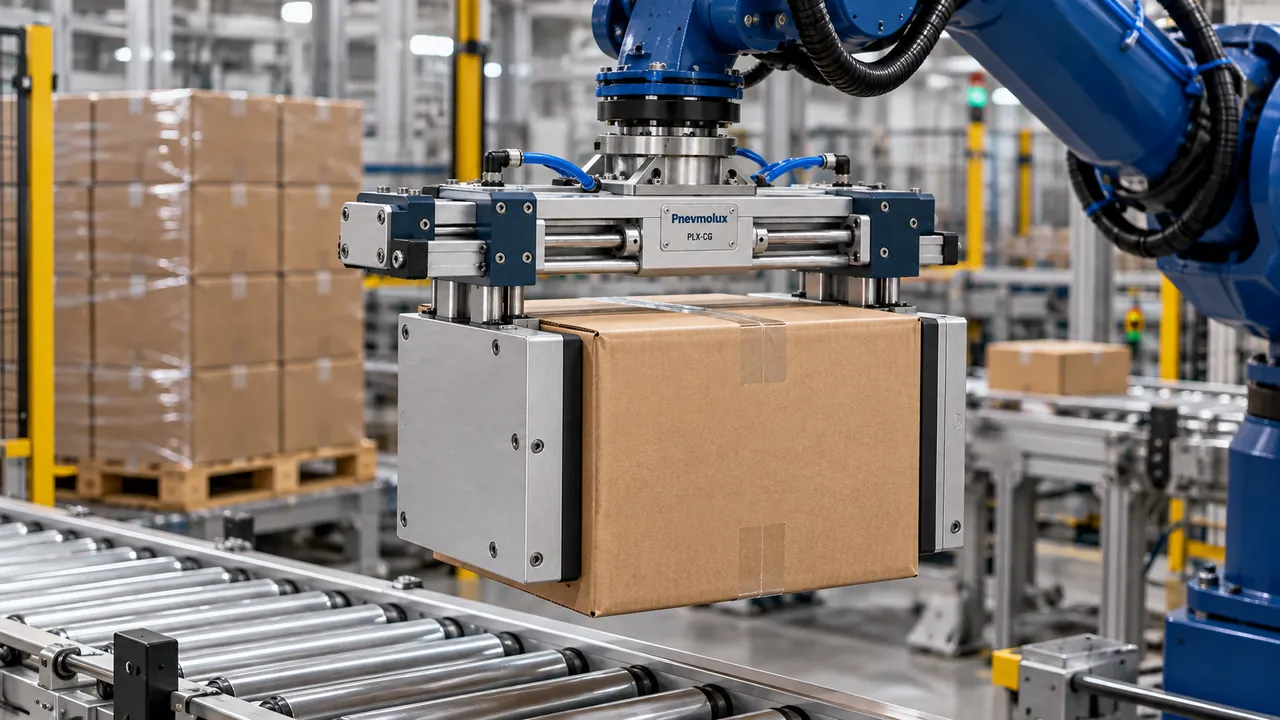
Боковой захват коробки роботом над роликовым конвейером.
PLX-CV
Подъём одной коробки за верхнюю поверхность.
Вакуумные присоски
Для поштучного перемещения коробок с доступными плоскими участками на верхней стороне. Присоски располагаются на раме с учётом размера упаковки, стыков и ленты.
Применение. Упаковочные линии и поштучное палетирование. Свободные боковые стороны позволяют плотно расставлять коробки.
Оснащение. Регулировка положения присосок, компенсаторы высоты, вакуумные зоны и контроль разрежения.
При подборе проверяем: Пористость картона, прочность верхних клапанов и заклейки, положение каждой присоски.
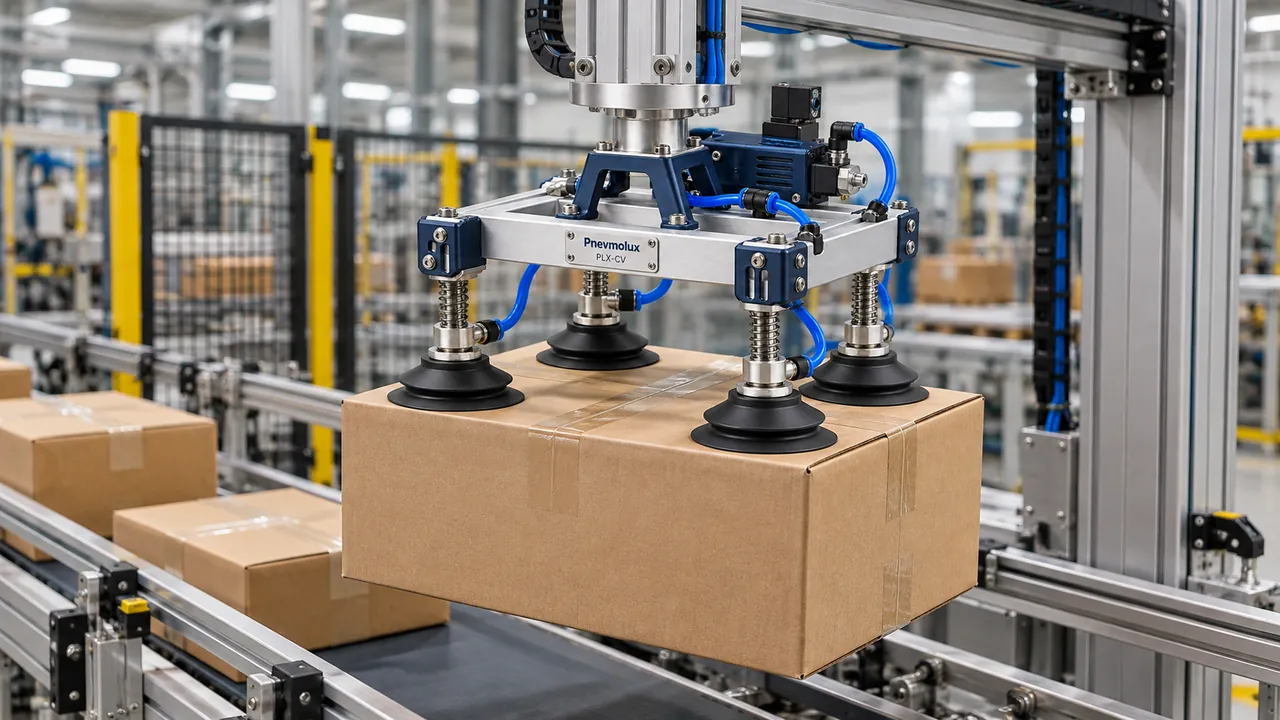
Портальный механизм поднимает коробку четырьмя присосками.
PLX-CA
Механический и вакуумный модули на общей раме.
Площадной вакуумный захват
Для согласованного набора форматов коробок и одновременного переноса небольшой группы. Рабочая поверхность выполняется с пенным уплотнением или массивом присосок.
Применение. Сортировка, комплектование заказов и групповая укладка коробок. Активные зоны выбираются под схему расположения упаковок.
Оснащение. Разделение панели на зоны, ограничение утечек через открытые участки, сменное уплотнение.
При подборе проверяем: Перекрытие рабочих зон, достаточная площадь удержания каждой коробки и производительность источника вакуума.

Одна вакуумная панель переносит группу соседних коробок.
PLX-BG
Поддержка мешка снизу без прокалывания оболочки.
Пальцевый подхват мешка
Для наполненных мешков с крупами, кормами, семенами, гранулами и сухими смесями. Два встречных ряда закруглённых пальцев охватывают мешок и поддерживают его снизу.
Применение. Роботизированное палетирование мешков с роликового или разделённого конвейера.
Оснащение. Настройка ширины, сменные пальцы, верхняя стабилизирующая плита и датчики положения.
При подборе проверяем: Зазоры для ввода пальцев и их свободного выхода при укладке. Для захвата нужен доступ под мешок.
Пальцы поддерживают мешок снизу, верхняя плита стабилизирует груз.
PLX-BC
Перенос вертикального мешка за прочную свободную часть.
Зажим верхней части мешка
Для вертикально стоящих мешков со свободной верхней частью, пригодной для удержания груза. Пневматические губки или роликовый механизм зажимают подготовленную зону оболочки.
Применение. Подача мешков к технологическому оборудованию и работа с подъёмным манипулятором.
Оснащение. Сменные контактные элементы, ограничение усилия и настройка зоны зажима.
При подборе проверяем: Прочность оболочки и шва в зоне захвата. Свободный верх мешка должен выдерживать подъём; это проверяется на образце.
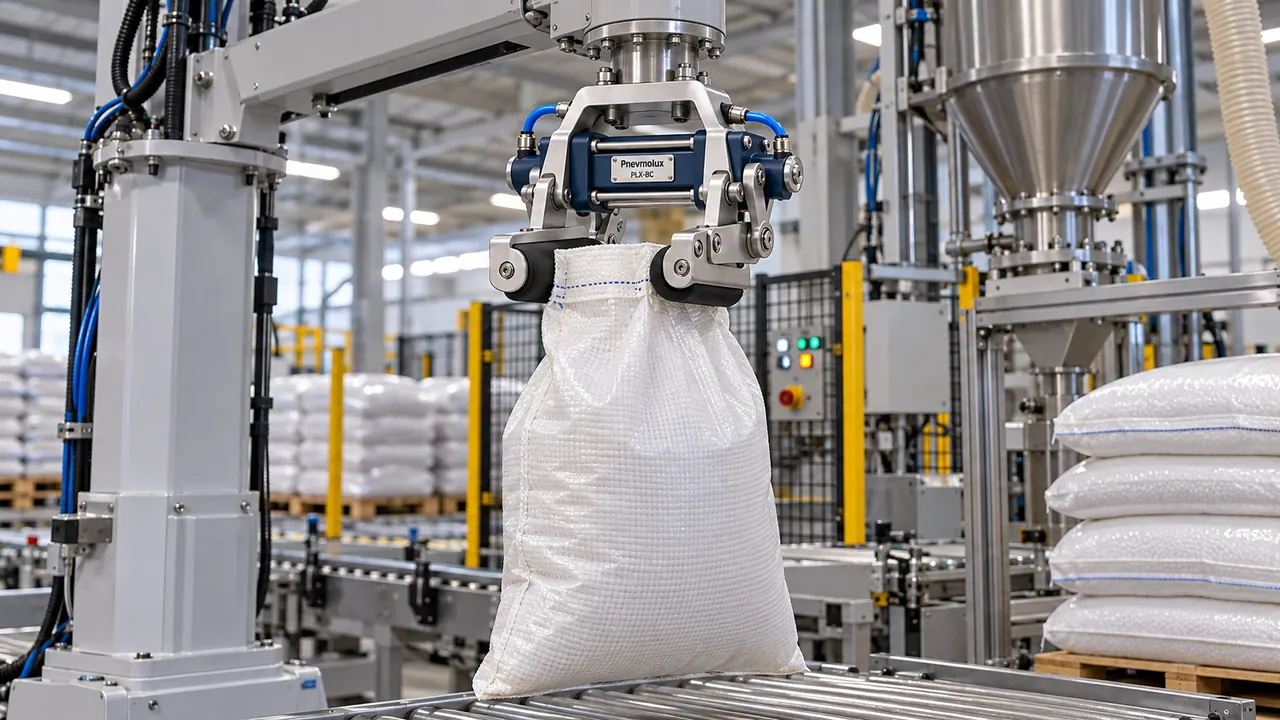
Манипулятор удерживает вертикальный мешок за его верхнюю часть.
PLX-BV
Подъём за поверхность мешка при отсутствии доступа снизу.
Вакуумный захват мешка
Для подъёма мешка за верхнюю поверхность. Объёмная вакуумная камера с податливым уплотнением приспосабливается к форме наполненной упаковки.
Применение. Перемещение бумажных, полимерных и ламинированных мешков при подтверждённой возможности вакуумного удержания.
Оснащение. Сменное уплотнение, фильтрация, контроль вакуума, эжектор или внешний источник вакуума.
При подборе проверяем: Пористость, складки, пыль и степень наполнения. Для оболочек с большим подсосом воздуха подбирается соответствующий источник вакуума.
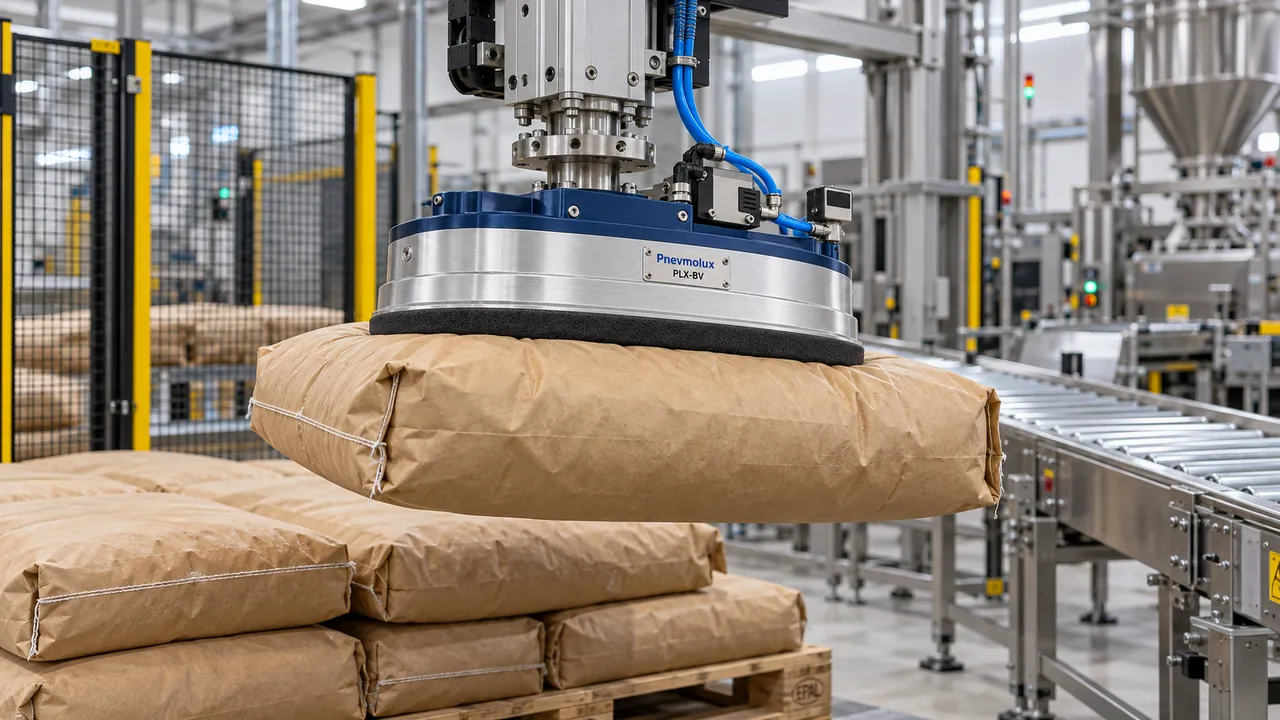
Вакуумная камера поднимает бумажный мешок с палеты за верхнюю поверхность.
PLX-COMBI
Механический и вакуумный модули на общей раме.
Коробки и мешки одним захватом
Для участков, на которых чередуются коробки и мешки. На общей конструкции размещаются вакуумный модуль для коробки и механический модуль для мешка.
Применение. Линии с переменной номенклатурой упаковки. Режим захвата выбирается для каждого типа груза.
Оснащение. Убираемые рабочие элементы, согласованная логика переключения и контроль состояния обоих модулей.
При подборе проверяем: Масса инструмента, свободное пространство и удержание в каждом режиме. Допустимая нагрузка для коробки и мешка определяется отдельно.

Режим коробки: работают присоски, центральный механический зажим поднят.
PLX-LAYER
Одновременное перемещение сформированной группы.
Перенос ряда или слоя коробок
Для переноса ряда или сформированного слоя коробок за один цикл. Размер рамы, активные зоны и стабилизирующие элементы согласуются с раскладкой упаковок и форматом палеты.
Применение. Послойное палетирование и депалетирование на роботах и портальных системах.
Оснащение. Вакуумные полосы, боковые прижимы и нижние опоры по условиям проекта.
При подборе проверяем: Удержание каждой коробки, геометрия слоя, суммарная масса и допустимые моменты на оборудовании.
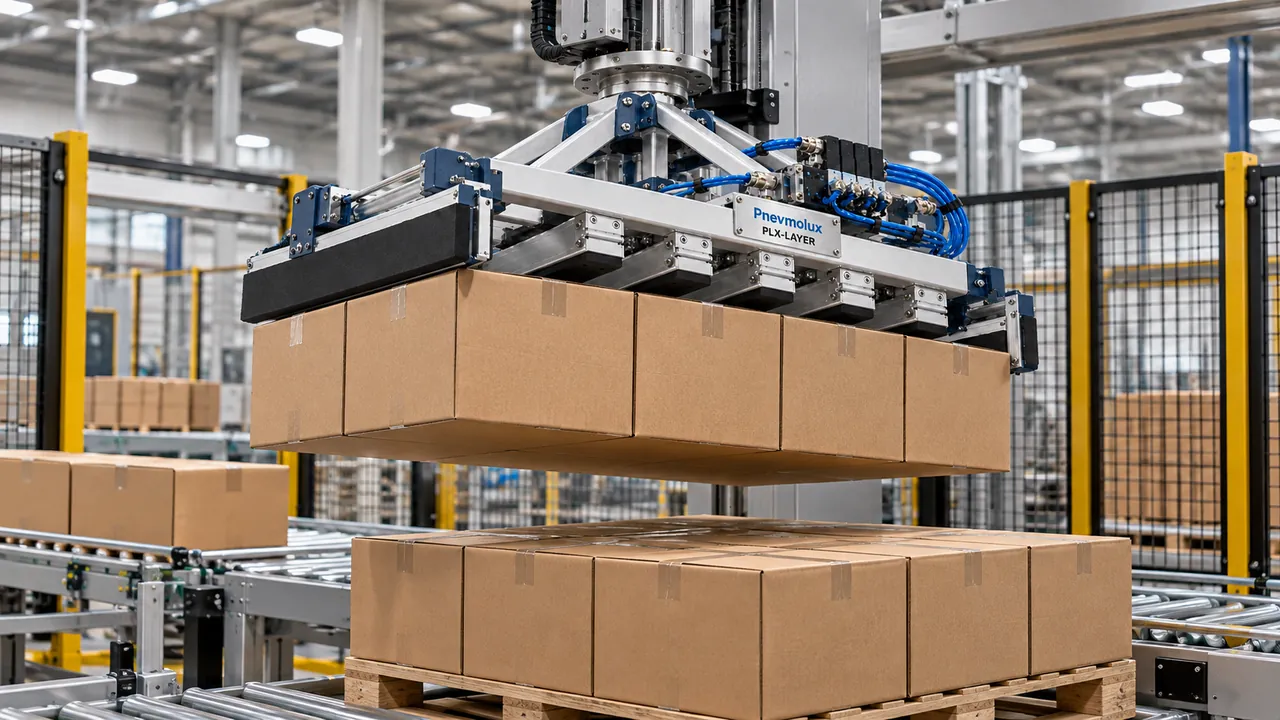
Портальный захват переносит сформированный слой коробок на палету.
Примечание: Грузоподъёмность, размеры упаковки, ход, усилие зажима или рабочий вакуум, расход воздуха и монтажный интерфейс определяются по согласованной спецификации.
Как работают пневматические и вакуумные захваты
Боковой зажим коробки
Применяется для заполненных картонных коробок. Широкие губки с контактными накладками распределяют усилие по стенкам упаковки.
Применение пневматического захвата. Перенос коробок с конвейера и укладка на палету.
Оснащение пневматического захвата. Регулировка раскрытия, ограничение усилия зажима, сменные накладки и датчики положения.
При подборе нужно проверить: Прочность картона и содержимого, допустимое сжатие стенок и трение контактных накладок.
Боковой захват коробки роботом над роликовым конвейером.
Вакуумные присоски
Для поштучного перемещения коробок с доступными плоскими участками на верхней стороне. Присоски располагаются на раме с учётом размера упаковки, стыков и ленты.
Применение. Упаковочные линии и поштучное палетирование. Свободные боковые стороны позволяют плотно расставлять коробки.
Оснащение. Регулировка положения присосок, компенсаторы высоты, вакуумные зоны и контроль разрежения.
При подборе проверяем: Пористость картона, прочность верхних клапанов и заклейки, положение каждой присоски.
Портальный механизм поднимает коробку четырьмя присосками.
Площадной вакуумный захват
Для согласованного набора форматов коробок и одновременного переноса небольшой группы. Рабочая поверхность выполняется с пенным уплотнением или массивом присосок.
Применение. Сортировка, комплектование заказов и групповая укладка коробок. Активные зоны выбираются под схему расположения упаковок.
Оснащение. Разделение панели на зоны, ограничение утечек через открытые участки, сменное уплотнение.
При подборе проверяем: Перекрытие рабочих зон, достаточная площадь удержания каждой коробки и производительность источника вакуума.
Одна вакуумная панель переносит группу соседних коробок.
Пальцевый подхват мешка
Для наполненных мешков с крупами, кормами, семенами, гранулами и сухими смесями. Два встречных ряда закруглённых пальцев охватывают мешок и поддерживают его снизу.
Применение. Роботизированное палетирование мешков с роликового или разделённого конвейера.
Оснащение. Настройка ширины, сменные пальцы, верхняя стабилизирующая плита и датчики положения.
При подборе проверяем: Зазоры для ввода пальцев и их свободного выхода при укладке. Для захвата нужен доступ под мешок.
Пальцы поддерживают мешок снизу, верхняя плита стабилизирует груз.
Зажим верхней части мешка
Для вертикально стоящих мешков со свободной верхней частью, пригодной для удержания груза. Пневматические губки или роликовый механизм зажимают подготовленную зону оболочки.
Применение. Подача мешков к технологическому оборудованию и работа с подъёмным манипулятором.
Оснащение. Сменные контактные элементы, ограничение усилия и настройка зоны зажима.
При подборе проверяем: Прочность оболочки и шва в зоне захвата. Свободный верх мешка должен выдерживать подъём; это проверяется на образце.
Манипулятор удерживает вертикальный мешок за его верхнюю часть.
Вакуумный захват мешка
Для подъёма мешка за верхнюю поверхность. Объёмная вакуумная камера с податливым уплотнением приспосабливается к форме наполненной упаковки.
Применение. Перемещение бумажных, полимерных и ламинированных мешков при подтверждённой возможности вакуумного удержания.
Оснащение. Сменное уплотнение, фильтрация, контроль вакуума, эжектор или внешний источник вакуума.
При подборе проверяем: Пористость, складки, пыль и степень наполнения. Для оболочек с большим подсосом воздуха подбирается соответствующий источник вакуума.
Вакуумная камера поднимает бумажный мешок с палеты за верхнюю поверхность.
Коробки и мешки одним захватом
Для участков, на которых чередуются коробки и мешки. На общей конструкции размещаются вакуумный модуль для коробки и механический модуль для мешка.
Применение. Линии с переменной номенклатурой упаковки. Режим захвата выбирается для каждого типа груза.
Оснащение. Убираемые рабочие элементы, согласованная логика переключения и контроль состояния обоих модулей.
При подборе проверяем: Масса инструмента, свободное пространство и удержание в каждом режиме. Допустимая нагрузка для коробки и мешка определяется отдельно.
Режим коробки: работают присоски, центральный механический зажим поднят.
Перенос ряда или слоя коробок
Для переноса ряда или сформированного слоя коробок за один цикл. Размер рамы, активные зоны и стабилизирующие элементы согласуются с раскладкой упаковок и форматом палеты.
Применение. Послойное палетирование и депалетирование на роботах и портальных системах.
Оснащение. Вакуумные полосы, боковые прижимы и нижние опоры по условиям проекта.
При подборе проверяем: Удержание каждой коробки, геометрия слоя, суммарная масса и допустимые моменты на оборудовании.
Портальный захват переносит сформированный слой коробок на палету.
Как выбрать подходящую серию пневматических и вакуумных захватов
Условия работы
Коробка выдерживает боковое сжатие
Одна коробка доступна сверху
Нужно переносить небольшую группу
Мешок на конвейере с зазорами
Вертикальный мешок с прочным свободным верхом
Мешок доступен только сверху
На линии чередуются коробки и мешки
Сформирован ряд или слой коробок
Серия
PLX-CG
PLX-CV
PLX-CA
PLX-BG
PLX-BC
PLX-BV
PLX-LAYER
PLX-COMBI
Ключевая проверка
Проверить стенки и содержимое
Проверить поверхность и верхние клапаны
Проверить удержание каждой коробки
Обеспечить ввод и выход пальцев
Проверить оболочку и шов в зоне зажима
Проверить герметизацию и утечки
Проверить оба режима удержания
Согласовать раскладку и массу слоя
Необходимые компоненты для установки пневматических захватов в оборудовании
Механика
Монтажный фланец, регулировка раскрытия, сменные пальцы и накладки, компенсаторы высоты и стабилизирующие элементы.
Пневматика и вакуум
Распределители, регулирование давления, эжектор или внешний источник вакуума, фильтры и согласованная схема магистралей.
Контроль захвата
Датчики положения и разрежения, сигналы готовности к переносу и согласованная реакция системы на потерю питания.
Что нужно для подбора пневматических вакуумных захватов
Пришлите фотографии упаковки и описание операции. По этим данным определим подходящую серию и состав оснащения.
- Масса, размеры и материал коробки или мешка.
- Степень наполнения, состояние поверхности и прочность швов.
- Положение груза при захвате и укладке.
- Производительность, траектория и ускорения перемещения.
- Модель робота или манипулятора, доступное давление и расход воздуха.
Проверка пневматического вакуумого захвата на вашей упаковке
Для вакуумного удержания проверяются утечки и прочность поверхности. Для механического — допустимое сжатие, прочность зоны зажима и доступ к опорам.
При выборе оборудования учитывается масса груза вместе с захватом, а также моменты и ускорения. Для мешков желательно предоставить несколько реальных образцов.
Раздел относится к обычным фасовочным мешкам. Захваты для контейнеров «биг-бэг» подбираются отдельно.
Подберём пневматический захват под вашу задачу
Передайте параметры упаковки и оборудования — согласуем способ удержания, конструкцию и характеристики исполнения.