
ЭЛЕКТРОМЕХАНИЧЕСКИЕ ПРИВОДЫ
Подъёмные и силовые приводы
Винтовые домкраты, подъёмные колонны, цепные линейные и зубчато-реечные приводы для перемещения, позиционирования и синхронного подъёма тяжёлых грузов.
4 ОСНОВНЫЕ ГРУППЫ
От отдельного механизма до комплектной системы
- вертикальное и горизонтальное перемещение
- удержание и точное позиционирование
- механическая или электронная синхронизация
- интеграция с ПЛК и промышленным контроллером
Подъёмные и силовые приводы предназначены для вертикального и горизонтального перемещения, подъёма, опускания, позиционирования, удержания и синхронного перемещения тяжёлых грузов. Они применяются там, где обычного линейного актуатора недостаточно по усилию, жёсткости, длине хода или способности работать в составе многоточечной системы.
Электромеханические подъёмные приводы обеспечивают управляемое перемещение без гидравлической станции и пневматической магистрали. Они позволяют точно задавать положение, скорость и ускорение, синхронизировать несколько точек подъёма и интегрировать оборудование с ПЛК или промышленным контроллером.
Приводы используются в подъёмных столах и платформах, производственных линиях, конвейерах, складских системах, сценических механизмах, промышленных печах, прессовом оборудовании, сборочных стендах, транспортных системах и специальном машиностроении.
Четыре основные группы подъемных и силовых приводов
Группы приводов разделены по конструкции и типу передачи. Синхронные многоточечные системы показаны отдельно как комплексное решение.
01
Винтовые домкраты
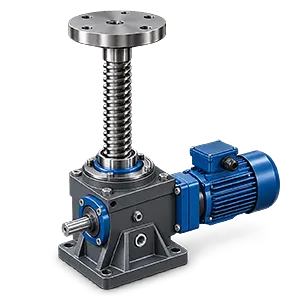
Основные исполнения винтовых домкратов: Трапецеидальный винт и ШВП; поступательно движущийся винт; вращающийся винт с ходовой гайкой.
Винтовой домкрат преобразует вращение электродвигателя в поступательное движение винта или ходовой гайки. Червячный либо конический редуктор позволяет получить большое линейное усилие при компактных размерах привода.
В одном механизме может применяться трапецеидальный винт или шарико-винтовая передача. Трапецеидальный винт подходит для сравнительно невысоких скоростей, больших нагрузок, ударных воздействий и продолжительного удержания груза. В зависимости от шага винта и конструкции возможен эффект самоторможения.
Шарико-винтовая передача имеет более высокий КПД, обеспечивает повышенную скорость и подходит для интенсивной циклической работы. Поскольку ШВП обычно не является самотормозящейся, для вертикального подъёма необходимо предусматривать тормоз двигателя или отдельное удерживающее устройство.
02
Подъёмные колонны

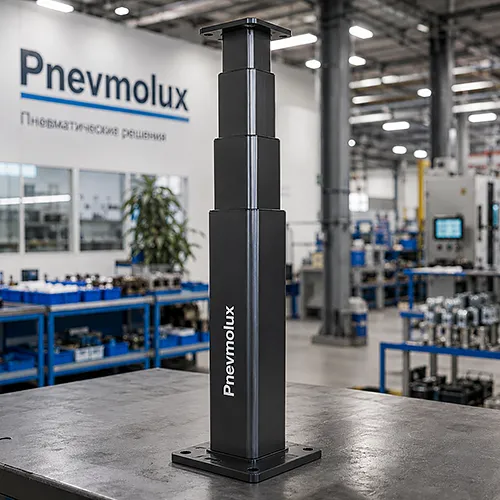
Подъёмная колонна представляет собой законченный телескопический модуль, объединяющий электродвигатель, передачу, направляющие профили, концевые выключатели и, при необходимости, датчик положения.
В отличие от обычного линейного актуатора, колонна не только создаёт осевое усилие, но и воспринимает определённые боковые и моментные нагрузки. Поэтому она может одновременно выполнять функции привода и направляющей конструкции.
Основные исполнения подъемных колонн: Одно-, двух- и трёхступенчатые; промышленные; эргономические; усиленные исполнения.
03
Цепные линейные приводы с жёсткой цепью
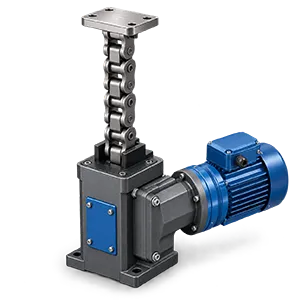
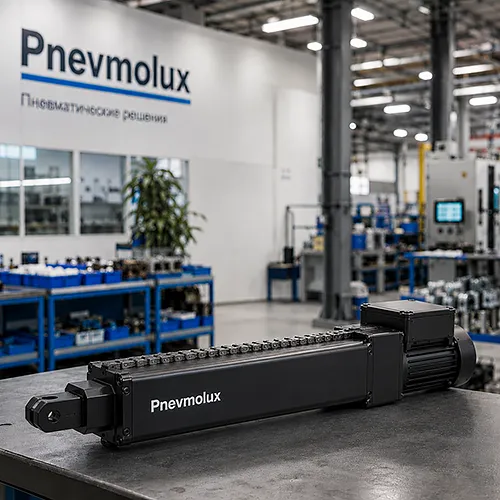
В цепных приводах используется специальная цепь, звенья которой при выходе из корпуса смыкаются опорными поверхностями и формируют жёсткую толкающую колонну. В обратном направлении цепь складывается или укладывается в компактный магазин.
Цепной привод способен не только тянуть, но и толкать груз. Главное преимущество — небольшая монтажная высота при большой длине хода: в сложенном состоянии цепь занимает значительно меньше места, чем шток цилиндра или длинный винт..
Основные исполнения цепных приводов: Одноцепные; двухцепные типа Zip Chain; цепные колонны; приводы столов и платформ.
04
Зубчато-реечные подъёмные приводы
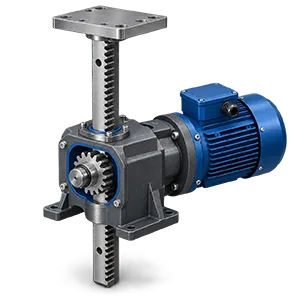
Зубчато-реечный привод преобразует вращение шестерни в линейное перемещение зубчатой рейки. Такие механизмы отличаются высокой жёсткостью, возможностью создания длинного хода и отсутствием ограничения, связанного с критической скоростью длинного вращающегося винта.
Основные варианты зубчато-реечных приводов: С одной или двумя рейками; механически синхронизированные; длинноходовые модульные системы.
Логика классификации подъемных силовых приводов
Подъёмная колонна — конструктивно законченный телескопический модуль; винтовой, цепной или реечный привод — классификация по типу передачи. Для каталога такая смешанная структура удобна покупателю, но фильтры должны отдельно учитывать механизм и конструктивное исполнение.
Конструкция, исполнения и применение подъемных и силовых приводов
Подробные сведения для предварительного выбора подходящего принципа подъёма и перемещения.
01
Винтовые домкраты
Винтовой домкрат преобразует вращение электродвигателя в поступательное движение винта или ходовой гайки. Червячный либо конический редуктор позволяет получить большое линейное усилие при компактных размерах привода.
В одном механизме может применяться трапецеидальный винт или шарико-винтовая передача. Трапецеидальный винт подходит для сравнительно невысоких скоростей, больших нагрузок, ударных воздействий и продолжительного удержания груза. В зависимости от шага винта и конструкции возможен эффект самоторможения.
Шарико-винтовая передача имеет более высокий КПД, обеспечивает повышенную скорость и подходит для интенсивной циклической работы. Поскольку ШВП обычно не является самотормозящейся, для вертикального подъёма необходимо предусматривать тормоз двигателя или отдельное удерживающее устройство.
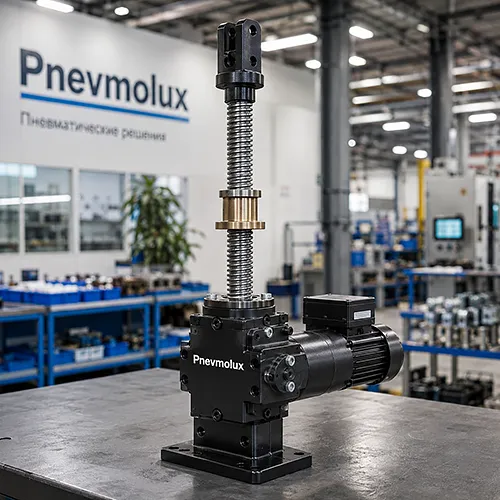
Основные исполнения
- с поступательно движущимся винтом
- с вращающимся винтом и перемещающейся гайкой
- с трапецеидальной резьбой
- с шарико-винтовой передачей
- с одним электродвигателем
- с несколькими механически связанными домкратами
- с индивидуальными сервоприводами и электронной синхронизацией
Области применения
Винтовые домкраты применяются для подъёма платформ, изменения высоты конвейеров, регулирования рабочих валов, перемещения пресс-форм, позиционирования крупногабаритных деталей и создания многоточечных подъёмных систем. В стандартной линейке ZIMM, например, представлены исполнения с усилием от 2,5 до 1000 кН на один домкрат; фактический выбор зависит от хода, скорости, режима работы и устойчивости винта.
02
Подъёмные колонны
Подъёмная колонна представляет собой законченный телескопический модуль, объединяющий электродвигатель, передачу, направляющие профили, концевые выключатели и, при необходимости, датчик положения.
В отличие от обычного линейного актуатора, колонна не только создаёт осевое усилие, но и воспринимает определённые боковые и моментные нагрузки. Поэтому она может одновременно выполнять функции привода и направляющей конструкции.
Основные исполнения
- одноступенчатые колонны
- двухступенчатые и трёхступенчатые телескопические колонны
- колонны с трапецеидальной винтовой передачей или ШВП
- одиночные колонны и синхронные системы из нескольких колонн
- исполнения с энкодером, потенциометром или встроенным контроллером
- промышленные, эргономические и усиленные исполнения
Области применения
Подъёмные колонны используются в регулируемых рабочих местах, промышленных столах, сборочных линиях, медицинском оборудовании, системах паллетирования, консолях управления, мобильных установках и оборудовании для автоматизации.
03
Цепные линейные приводы с жёсткой цепью
В таких приводах используется специальная цепь, звенья которой при выходе из корпуса смыкаются опорными поверхностями и формируют жёсткую толкающую колонну. В обратном направлении цепь складывается или укладывается в компактный магазин.
Цепной привод способен не только тянуть, но и толкать груз. Главное преимущество — небольшая монтажная высота при большой длине хода: в сложенном состоянии цепь занимает значительно меньше места, чем шток цилиндра или длинный винт.
Основные исполнения
- одноцепные приводы
- двухцепные приводы с соединением цепей по принципу застёжки
- усиленные цепные приводы для подъёма тяжёлых грузов
- телескопические цепные мачты и колонны
- цепные механизмы подъёмных столов
- синхронные системы с несколькими цепями
Области применения
Цепные приводы применяются для подъёма платформ, автомобильных кузовов, сценического оборудования, грузовых столов, элементов промышленных печей, паллет и тяжёлых технологических узлов. Они также подходят для горизонтального перемещения грузов.
04
Зубчато-реечные подъёмные приводы
Зубчато-реечный привод преобразует вращение шестерни в линейное перемещение зубчатой рейки. Такие механизмы отличаются высокой жёсткостью, возможностью создания длинного хода и отсутствием ограничения, связанного с критической скоростью длинного вращающегося винта.
Основные исполнения
- привод с одной зубчатой рейкой
- привод с двумя противоположно движущимися рейками
- реечные механизмы с редуктором и тормозным двигателем
- механически синхронизированные системы
- приводы с направляющей и защитным кожухом
- длинноходовые модульные системы
Области применения
Зубчато-реечные приводы подходят для подъёма рам, регулирования конвейеров, перемещения дверей и защитных ограждений, центровочных механизмов, зажимных устройств и длинноходовых промышленных установок. Для вертикального перемещения необходимо предусматривать тормоз или механическое удерживающее устройство, а боковые нагрузки должны восприниматься направляющей.
Сравнение типов подъёмных приводов
Матрица помогает быстро сопоставить главное преимущество каждого механизма с оптимальными задачами.
КОМПЛЕКСНОЕ РЕШЕНИЕ
Синхронные многоточечные системы
Для подъёма крупных платформ, рам и технологического оборудования несколько приводов объединяются в одну систему.
Варианты организации подъёма: одноточечные, многоточечные, механически синхронизированные и электронно синхронизированные системы.
Механическая синхронизация выполняется с помощью соединительных валов, муфт, угловых редукторов и одного общего двигателя. Такое решение обеспечивает жёсткую взаимосвязь точек подъёма.
Электронная синхронизация предусматривает отдельный двигатель на каждом приводе, энкодеры и контроллер движения. Она позволяет корректировать положение каждой точки, компенсировать неравномерность нагрузки и контролировать перекос платформы.
В состав системы могут входить
- электродвигатели и мотор-редукторы
- тормозные двигатели
- соединительные валы, муфты и угловые редукторы
- энкодеры, концевые выключатели и датчики нагрузки
- предохранительные и удерживающие устройства
- контроллер синхронизации и шкаф управления
ИСХОДНЫЕ ДАННЫЕ
Как подобрать подъёмный или силовой привод
Для первичного подбора необходимо определить нагрузку, кинематику, режим работы, условия эксплуатации и требования безопасности.
Что указать в техническом задании
Для первичного подбора необходимо указать:
- масса и характер перемещаемого груза
- требуемое статическое и динамическое усилие
- направление движения и монтажное положение
- длина хода, скорость и ускорение
- количество циклов и продолжительность включения
- число точек подъёма и способ их синхронизации
- наличие боковых и моментных нагрузок
- требуемая точность и повторяемость позиционирования
- температура, влажность, запылённость и другие условия эксплуатации
- требования к торможению, удержанию груза и аварийной остановке
- напряжение питания и тип системы управления
Проверки безопасности
Важно. Для винтовых приводов дополнительно проверяются устойчивость винта к продольному изгибу и критическая скорость вращения. Для цепных и реечных приводов определяется способ направления груза. Возможное самоторможение механизма не заменяет полноценную систему безопасного удержания груза.
Подбор привода и разработка системы
Pnevmolux предлагает подбор отдельных подъёмных приводов и разработку комплектных электромеханических систем. Мы поможем выбрать тип механизма, определить необходимое усилие, ход и скорость, подобрать электродвигатель, тормоз, датчики положения и систему синхронного управления.
Для расчёта направьте описание задачи, массу груза, длину хода, требуемую скорость, количество точек подъёма и чертёж оборудования.
Узнать цену, заказать или получить консультацию
Пожалуйста заполните поля и нажмите кнопку "Отправить" внизу формы.
Вы получите, на указанный адрес емаил, подтверждение и номер Вашего обращения. Мы свяжемся с Вами в ближайшее время.